Nvidia 與韓國科學技術院(KAIST)研究人員於 11 月 10 日公開自動駕駛世界模型 BirdDreams,能以單張車載鏡頭影像為起點,生成第一身行車畫面及同步鳥瞰圖,並模擬測試車突然切線時,周圍車輛如何減速或避讓。研究顯示,AI 仿真正由重現道路影像,進一步發展至預測不同車輛之間的互動。
這項研究反映車廠面對的新問題:自動駕駛系統除了識別路況,還要經過大量安全測試。中國內地針對 L3/L4 自動駕駛系統的新規將於 2027 年 7 月 1 日生效,車廠選擇技術平台時,除了晶片算力,還須計算安全驗證、仿真測試、硬件成本及後續維護開支。
Nvidia 提供涵蓋 AI 訓練、仿真及車載運算的開發平台,華為提供整合式智能駕駛方案,地平線以中央運算晶片控制成本,比亞迪、Tesla 及小鵬則增加自研晶片的投入。不同路線各有成本及限制,車廠需要按產品定位決定投資方向。
內地安全新規明年實施 車廠須證明系統可靠
內地首項針對 L3/L4 自動駕駛系統的強制性國家標準 GB 44721—2026,於 2026 年 7 月 30 日獲批,內地工業和信息化部於 8 月 4 日公布,2027 年 7 月 1 日正式生效。
新規要求自動駕駛系統在指定運作範圍內具備足夠安全能力,包括應對感應器故障、系統異常及駕駛者未能接管等情況。車廠須按標準要求完成安全驗證,證明系統能在不同情況下控制風險。
業界正採用不同安全設計。Nvidia Hyperion 10 參考架構(平台前稱 NVIDIA DRIVE Hyperion)採用兩片 DRIVE Thor 晶片及備援感應器。當主要運算系統失效,另一組系統可按設計接管相關工作。比亞迪則於 5 月公布專為 L3/L4 開發的「天神之眼自動駕駛版」,採用全套自研技術,設有十重備援安全設計,涵蓋車載運算、感應器及車輛控制等環節。
兩者分別代表採用外部供應商的安全平台,以及由車廠自行設計整套安全架構的路線。Nvidia 官方資料顯示,DriveOS 6.0 已取得 ISO 26262 ASIL D 安全認證,早期認證以 Orin 平台為基礎;Thor-X 晶片亦已通過相應安全符合性評估。不論採用哪種方案,整車仍須完成適用市場的安全驗證,不能直接沿用晶片的認證結果。
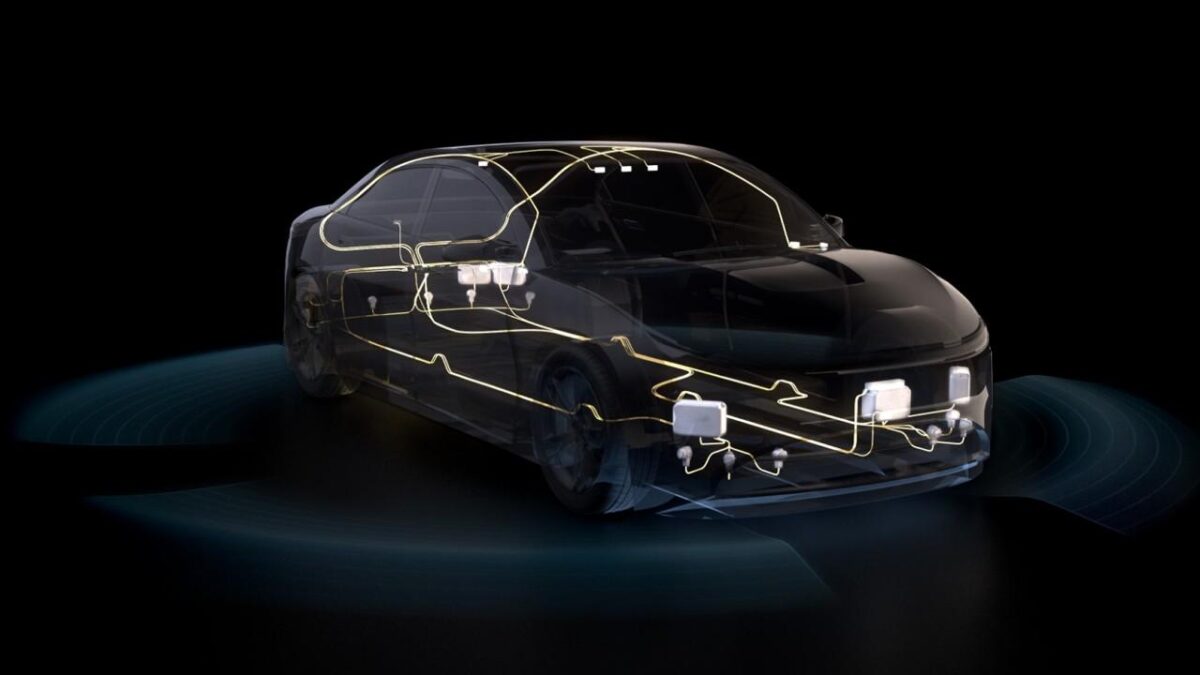
▲ Nvidia Hyperion 參考架構整合車載運算與多種感應器,供車廠開發 L4 自動駕駛系統。
記憶體價格上升 每輛車的硬件成本更難控制
記憶體價格上升已影響智能駕駛功能定價。比亞迪於 4 月 28 日宣布,旗下部分車款「天神之眼 B 輔助駕駛激光版」的選購價格,由人民幣 9,900 元提高至 12,000 元,加幅約 21%,5 月 1 日起生效。4 月 30 日或之前已支付訂金的客戶不受影響。
新一代 AI 自動駕駛需要處理更多鏡頭及感應器資料,對記憶體容量和頻寬的要求亦隨之增加。車廠除了計算運算晶片價格,還要考慮雷達、散熱及電力消耗。
晶片供應商正嘗試集中車載運算,減少獨立控制器及重複的記憶體配置。地平線於 4 月 22 日公布「星空」(Horizon Starry)座艙及智能駕駛整合晶片,聲稱將原本分開的兩套運算系統合併,每輛車可節省人民幣 1,500 至 4,000 元硬件成本。Nvidia DRIVE Thor 同樣支援整合自動駕駛、泊車及車廂 AI 等運算,並可透過模型量化減少記憶體需求。
集中更多運算亦增加系統設計難度,車廠需要確保座艙功能不會干擾自動駕駛系統。地平線為此採用名為「城堡」(Fortress)的物理隔離架構,讓座艙與智能駕駛系統獨立運行。地平線表示,其智能駕駛系統安全設計達到 ASIL-D 等級,即使座艙系統重新啟動,亦不會影響智能駕駛功能。
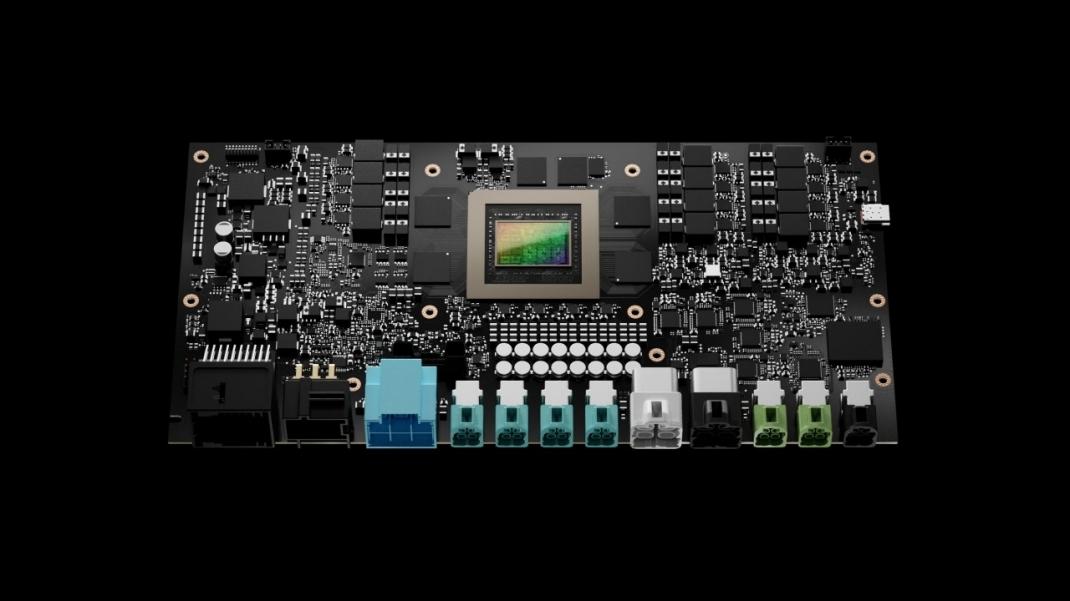
▲ Nvidia DRIVE AGX Thor 車載運算平台,可整合自動駕駛、泊車及車廂 AI 等工作負載,減少使用多套獨立處理器的需要。
自動駕駛走向 AI 推理 能否應付陌生路況成重點
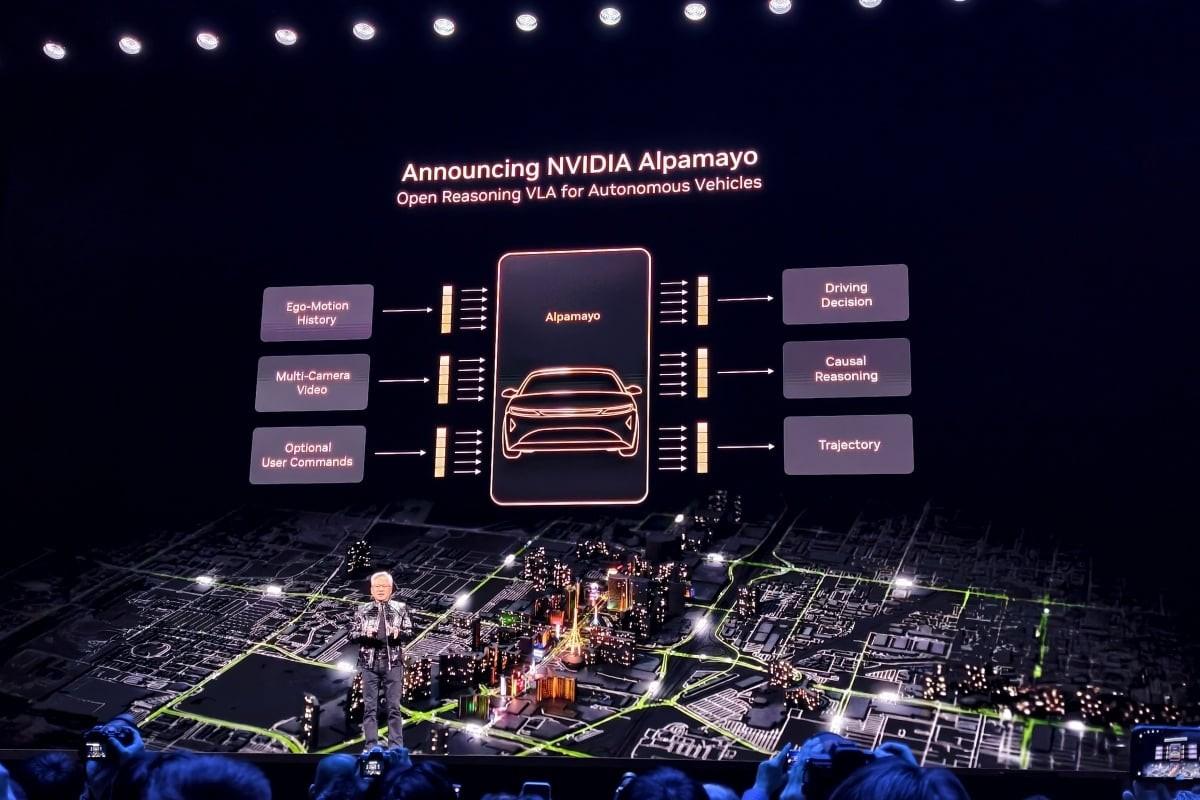
自動駕駛正由傳統規則及端到端模型,逐步加入更強的場景理解與推理能力。新一代視覺語言動作模型(VLA)可分析道路影像、車輛狀態及導航資訊,預測可能發生的情況,再規劃行車動作。
例如道路因工程臨時改道,系統除了識別路障,還須理解臨時行車安排,判斷應否減速、停車或選擇其他路線。這類較少遇到的交通情況,是自動駕駛模型仍需改善的地方。
車廠亦面對 L3 和 L4 的選擇。L3 允許系統在指定條件下執行駕駛任務,但仍可能要求駕駛者接管;L4 則須在指定運作範圍內,即使無人接管也能安全處理異常。由於 L3 在等待司機接管期間亦需要安全備援,部分車廠可能選擇直接採用可擴展至 L4 的硬件設計,避免日後大幅修改。
BirdDreams 模擬車輛互動 軌跡誤差減少約 35%
Nvidia 與 KAIST 最新提出的 BirdDreams,針對自動駕駛仿真系統難以模擬交通互動的問題。部分現有方案會按照預先記錄的車輛軌跡生成畫面,當測試車突然切線或改變行車路線,其他虛擬車輛仍可能沿着原有軌跡行駛,令測試結果失去參考價值。
BirdDreams 採用兩組影片擴散 Transformer,同步生成車載鏡頭畫面及鳥瞰圖(BEV)。兩組模型透過聯合注意力機制交換資訊,從不同角度推算道路及車輛位置。進行推論時,系統可由單張 RGB 影像開始生成場景,毋須額外輸入高精度地圖或周圍車輛的狀態資料;如提供測試車的預定軌跡,模型亦可模擬其他車輛可能作出的反應。
研究團隊在 PhysicalAI-AV 數據集測試,發現 BirdDreams 按指定行車路線生成影片時,平均位移誤差由比較模型的 5.88 米降至 3.83 米,減少約 35%。這項數據反映模型生成行車動態的準確度有所改善,並不代表實際道路事故率減少 35%。
BirdDreams 目前仍屬研究階段,論文尚未提供足以證明模型可實時運作的效能數據。這類研究顯示,自動駕駛仿真需要進一步模擬交通參與者如何互相影響,讓車廠可以反覆測試現實道路上難以安全重現的危險情況。
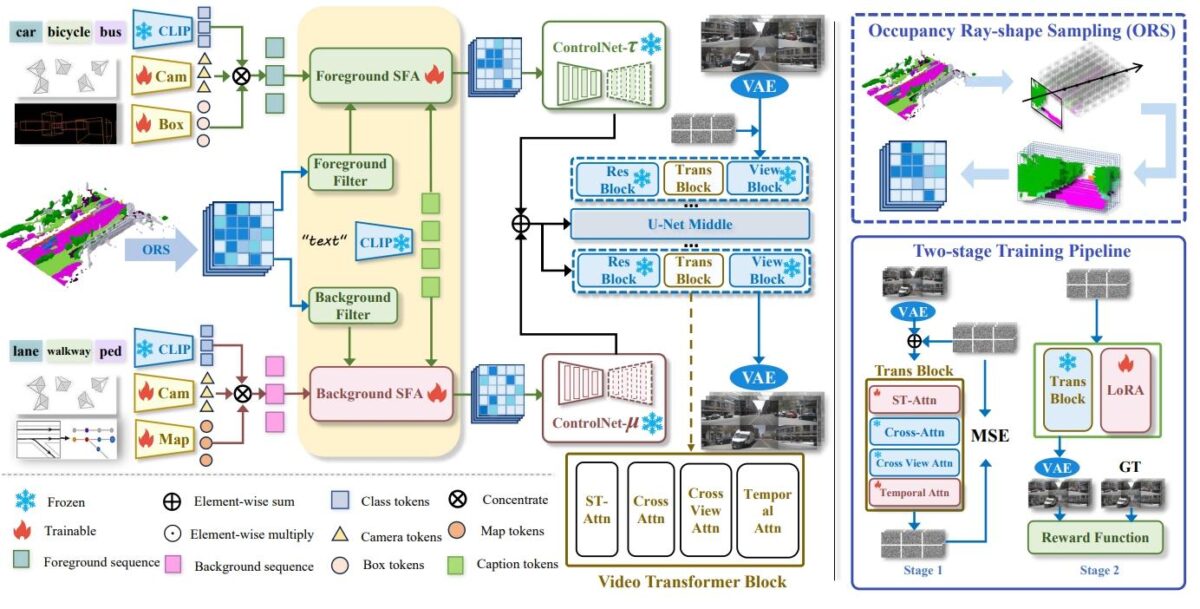
▲ BirdDreams 採用兩組影片擴散 Transformer,分別生成第一身行車畫面及鳥瞰圖,並透過聯合注意力機制交換資訊,預測車輛位置及交通互動。(圖片來源:Nvidia/KAIST 研究論文)
研發成本高昂 開源模型與仿真工具成車廠新選擇
車廠在訓練自動駕駛 AI 時,需要大量道路數據及 GPU 資源,仿真測試同樣涉及開發成本。市場研究機構 Counterpoint Research 今年 5 月發表報告,引用 Nvidia 汽車業務副總裁吳新宙的公開訪問,以「三台電腦」及「五層蛋糕」分析 Nvidia 的自動駕駛策略:雲端負責訓練、仿真系統負責測試,車載電腦負責即時運算,配合不同層次的軟件、模型及開發工具。
Nvidia 亦提供 Cosmos 世界模型、AlpaSim 仿真框架及 Omniverse NuRec 3D 重建工具。NuRec 可將實際道路拍攝資料重建成虛擬場景,Cosmos 協助生成不同天氣、光線及交通情況,AlpaSim 則模擬汽車作出決策後的道路變化。車廠可利用這些工具補充實車測試,反覆檢查 AI 在危險或少見場景下的反應。
BirdDreams 屬獨立科研模型,目前沒有公開資料證明已整合至 Nvidia 的 Cosmos、AlpaSim 或 NuRec 現有商業開發流程。
模型方面,Nvidia 的 Alpamayo 2 Super 採用 320 億參數的推理核心,配合約 20 億參數的動作生成模組,完整模型約有 340 億參數。這套模型主要供雲端開發及訓練使用,車廠仍要透過模型蒸餾等方法,建立適合車載晶片運行的小型模型。
其他廠商亦開始開放自動駕駛技術。小米於 5 月發布 XiaomiOneVL,將 VLA、世界模型及隱空間推理結合,並公開模型權重、訓練及推理程式碼。方案以 Qwen3-VL-4B 為基礎,採用 Apache 2.0 授權,相關基礎模型及組件則須遵守各自授權條款。
小米表示 OneVL 在 ROADWork、Impromptu 及 Alpamayo-R1 等研究測試取得領先成績。小米選用 Nvidia 公開的 Alpamayo-R1 測試基準作比較,亦顯示 Nvidia 的開源研究成果已成為業界參考。不過,研究測試成績不能直接代表量產車輛的道路安全水平。
開源亦有不同層次。有些項目公開模型權重,有些提供完整自動駕駛軟件框架,但公開程式碼不代表已經完成量產驗證。
| 開源項目 | 公開內容 | 主要授權 | 車載使用情況 |
|---|---|---|---|
| Nvidia Alpamayo 2 Super | 模型權重、推理程式及開發工具 | 權重 OpenMDW-1.1;程式碼 Apache 2.0 | 主要供雲端開發,車載應用需建立較小模型 |
| 小米 OneVL | 模型權重、訓練及推理程式碼、技術報告 | Apache 2.0,須遵守基礎模型授權 | 研究框架,未等同完成量產認證 |
| Autoware | 自動駕駛感知、規劃及控制軟件 | Apache 2.0 | 可整合至車輛,仍須完成安全驗證 |
| 百度 Apollo | 自動駕駛軟件及開發框架 | Apache 2.0 | 開源版本不等同蘿蔔快跑商業系統 |
| comma.ai openpilot | 輔助駕駛程式碼 | 主要為 MIT | 針對駕駛輔助,不屬 L4 無人駕駛系統 |
這些方案不能單憑模型大小或開源程度比較優劣。車廠仍要考慮數據是否容易取得、授權條件、整合工作量及長期維護安排。
外購整套方案還是自研 各車廠選擇不同路線
除了開源技術,車廠亦可選擇採購成熟方案,或自行開發核心晶片及軟件。
華為乾崑提供智能駕駛、座艙及其他汽車軟硬件方案,合作模式包括整套系統合作及部分組件採購。2026 年 4 月 23 日推出的 ADS 5 採用 WEWA 2.0 架構。車廠可以減少部分自行開發工作,但系統升級及功能差異化亦須配合供應商的產品安排。華為目前的商業智駕系統並非開源。
地平線則提供晶片、開發工具及智能駕駛軟件,產品涵蓋基礎輔助駕駛至高階市區導航輔助駕駛。其方案讓車廠選擇不同程度的軟件開發和系統整合,亦可透過中央運算設計減少硬件成本。
另一條路線是自研。比亞迪於 5 月 28 日公布 4nm「璇璣 A3」晶片,官方披露以三片晶片協同運算,總算力逾 2,100 TOPS。Tesla 長期自行設計 FSD 運算晶片,小鵬亦已將自研「圖靈」晶片應用於量產汽車。自研讓晶片與自家軟件更緊密配合,但需要持續投入晶片設計、軟件研發及安全測試資源。
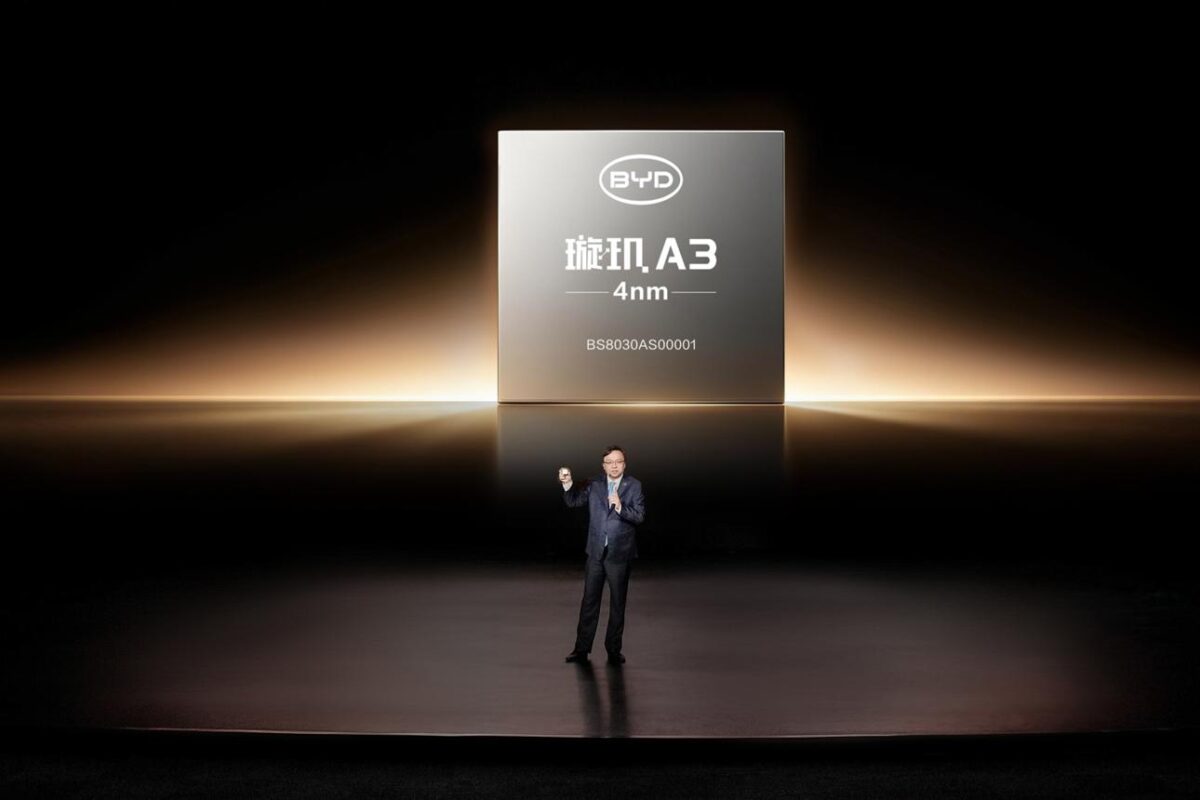
▲ 比亞迪於 2026 年 5 月公布自研 4nm「璇璣 A3」晶片,公司表示三片晶片協同運算,總算力逾 2,100 TOPS。
Nvidia Hyperion 亦已取得部分 L4 開發項目。根據 Nvidia 3 月公布的合作資料,比亞迪、吉利及日產正採用 Hyperion 平台發展具備 L4 自動駕駛能力的車輛;五十鈴則與 TIER IV 合作,採用 DRIVE AGX Thor 開發 L4 巴士。Uber 計劃由 2027 年起逐步擴大自動駕駛車隊,長期目標為 10 萬輛,當中包括與 Nvidia 及其他合作夥伴共同開發的車輛。
市場數據反映各方案仍有不同定位。高工產業研究院(GGII)的 2025 年統計顯示,Nvidia 在內地市區導航輔助駕駛(NOA)運算晶片市場佔 49.36%。
另一份由高工智能汽車研究院公布的 2026 年上半年數據,則顯示內地品牌私家車全等級智能駕駛晶片市場,地平線佔 31.94%,Nvidia 佔 29.38%。兩組數據涵蓋的產品等級及統計期間不同,不能直接視為 Nvidia 市場佔有率下跌。
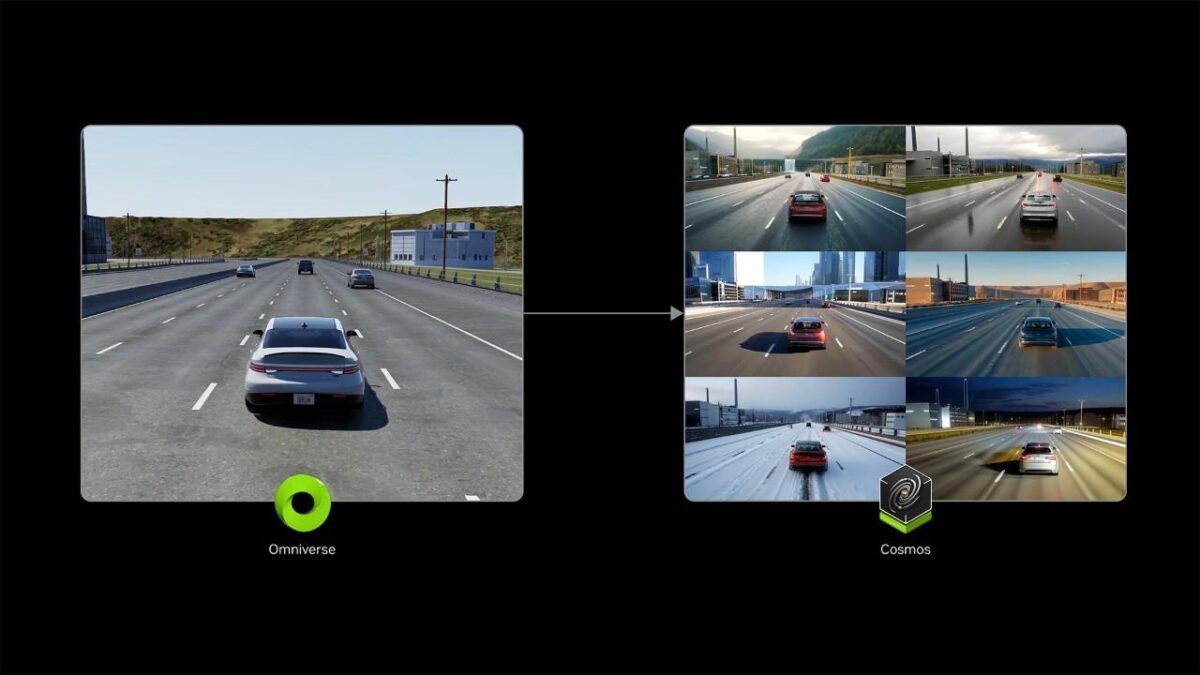
▲ Nvidia Cosmos 世界模型可配合 Omniverse 建立不同道路與光線條件的合成場景,協助車廠擴充 AI 訓練及仿真測試資料。
車廠選平台須計長遠成本 安全認證與後續維護同樣重要
車廠選擇下一代自動駕駛方案,應比較四個方面:安全認證是否符合目標市場要求、每輛車完整硬件成本、開發和維護所需資源,以及日後能否更換晶片或軟件供應商。
Nvidia 提供由雲端訓練至車載運算的開發工具,華為提供整套系統及部分組件合作,地平線強調整合運算與量產成本,而大型車廠則逐步增加自行設計晶片的比例。開源模型亦提供更多研發選擇,但各方案的安全驗證、軟件維護和實際成本仍須個別評估。
隨着內地 L3/L4 安全新規明年生效,車廠需要及早決定硬件架構及軟件開發路線。選擇整套供應商方案,可以減少部分前期研發工作;自行開發則能保留較多技術控制權,但亦須承擔持續研發及安全驗證的開支。對準備推出高階自動駕駛車款的廠商而言,這些長期投入將直接影響產品成本及量產時間。